7 軸協働ロボット「YCO1300」|ヤマハロボット
人の腕に近い 7 軸の自由度。狭い場所にも回り込み、繊細な作業まで自動化
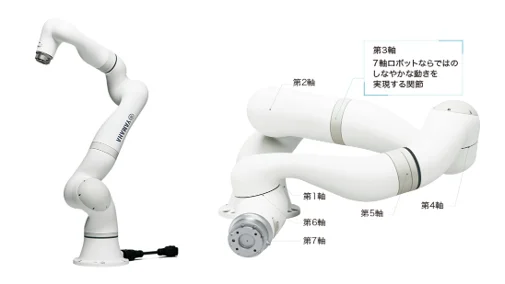
YCO1300 は、人間の腕に近い自由度を持つ 7 軸構成の協働ロボットです。最大アーム長 1,300mm、最大可搬質量 10kg に対応し、全 7 軸にトルクセンサを内蔵。狭小スペースへの潜り込みや障害物を避ける回り込み動作に加え、コネクタ挿抜、嵌合、研磨など力加減が必要な作業にも対応します。組立、ピック&プレイス、加工機への投入・排出など、多様な工程の自動化を支援します。
解決できる課題
- 6 軸ロボットでは周辺設備との干渉を避けにくい
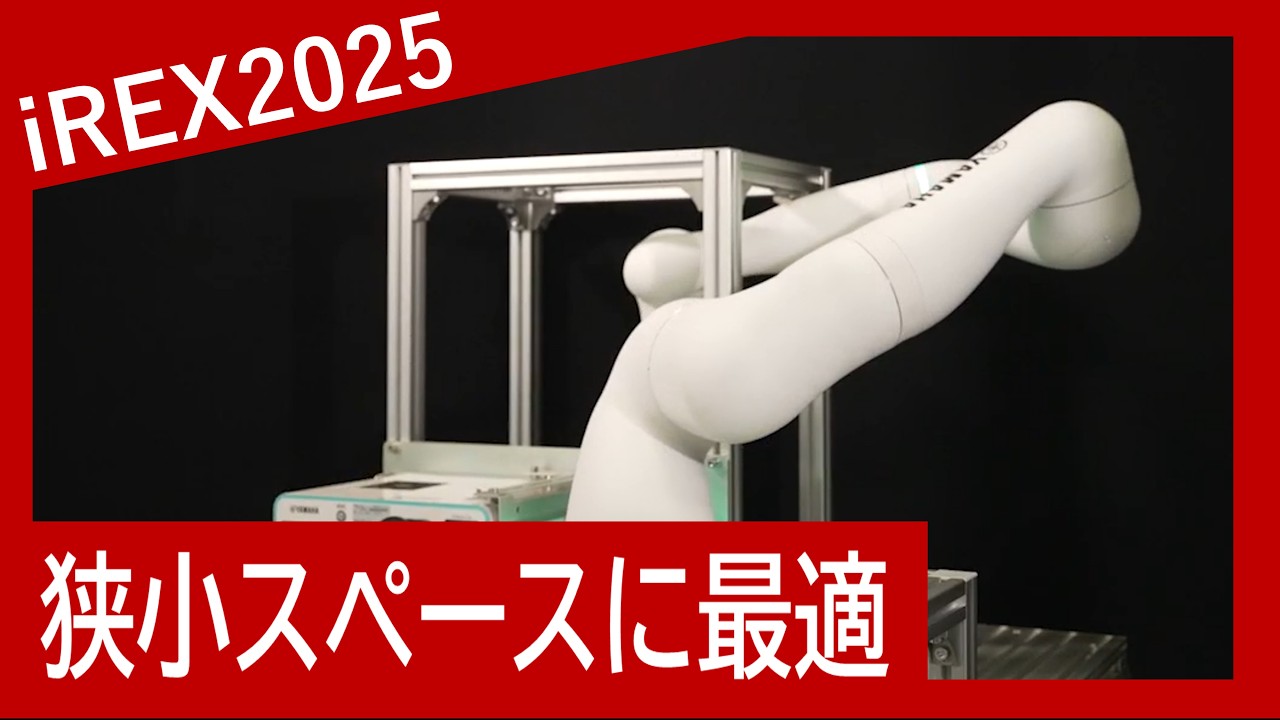
- 狭いスペースや複雑な設備内でロボットを動かしたい
- コネクタ挿抜や嵌合など、繊細な力加減が必要な作業を自動化したい
- 研磨・バフ掛けなど、ワーク形状にならう作業を自動化したい
- ロボットのプログラミング・立ち上げを簡単にしたい
- AGV・AMR と組み合わせて移動可能な自動化設備を構築したい
特長
1.7 軸構成による高い動作自由度
一般的な 6 軸協働ロボットに対して第 3 軸を追加した 7 軸構成。狭い場所への潜り込みや、障害物を避けながら回り込む動作ができ、設備レイアウトに合わせた柔軟な姿勢を取ることができます。
2.全 7 軸にトルクセンサを内蔵
すべての軸にトルクセンサを搭載し、わずかな外力を検知して動作を制御。コンプライアンス制御により、コネクタ挿抜、嵌合、曲面研磨などの滑らかな「ならい動作」に対応します。
3.最大可搬 10kg・リーチ 1,300mm
最大可搬質量 10kg、最大アーム長 1,300mm を確保。組立、ピック&プレイス、パレタイジング、加工機への投入・排出、バリ取りなど幅広い工程に適用できます。
4.繰り返し位置決め精度±0.04mm
繰り返し位置決め精度は±0.04mm(ISO 9283)。柔軟な 7 軸動作と高い位置再現性を両立し、精密な組立や位置決めを伴う工程にも対応します。
5.直感的なビジュアルプログラミング
命令が設定されたブロックを組み合わせる「ブロックプログラミング」に対応。記述式プログラミングも可能で、協働ロボットを初めて扱うユーザーでも直感的にプログラムを作成できます。
6.AGV・AMR との組み合わせにも対応
専用コントローラは DC48V で動作するため、AGV や AMR とのバッテリー共通化が可能。協働ロボットを移動ロボットに搭載したモバイルロボットアームなど、柔軟な自動化システムの構築に活用できます。
主な仕様
| 項目 | 仕様 |
|---|---|
| 軸数 | 7軸 |
| 全長 | 1,673mm |
| 最大アーム長(可動域) | 1,300mm |
| 最大可搬質量 | 10kg |
| 本体質量 | 45kg(ロボットアーム本体のみ) |
| 設置条件 | 床置き |
| モータ | AC サーボモータ(全軸ブレーキ付) |
| トルクセンシング | 全軸トルクセンサ内蔵 |
| 位置検出方式 | アブソリュート |
| 最高速度 | 3,000mm/s(TCP/High-speed mode) |
| 繰り返し位置決め精度 | ±0.04mm(ISO 9283) |
| J5 許容モーメント | 28N・m |
| J6 許容モーメント | 28N・m |
| J7 許容モーメント | 12N・m |
| J5 許容イナーシャ | 0.95kg・m² |
| J6 許容イナーシャ | 0.95kg・m² |
| J7 許容イナーシャ | 0.25kg・m² |
■ 専用コントローラ
| 項目 | 仕様 |
|---|---|
| 外形寸法 | W374 × D323 × H155mm |
| 質量 | 7.5kg(コントローラ+ステー) |
| 入力電圧 | DC48V ±5% |
| 電源容量(主電源) | 960W |
| 電源容量(制御電源) | 145W |
| 通信オプション | EtherNet/IP / PROFINET / EtherCAT |