協働ロボット e-Series「UR3e」|ユニバーサルロボット
精密組立やねじ締め工程の自動化に威力を発揮する小型協働ロボット
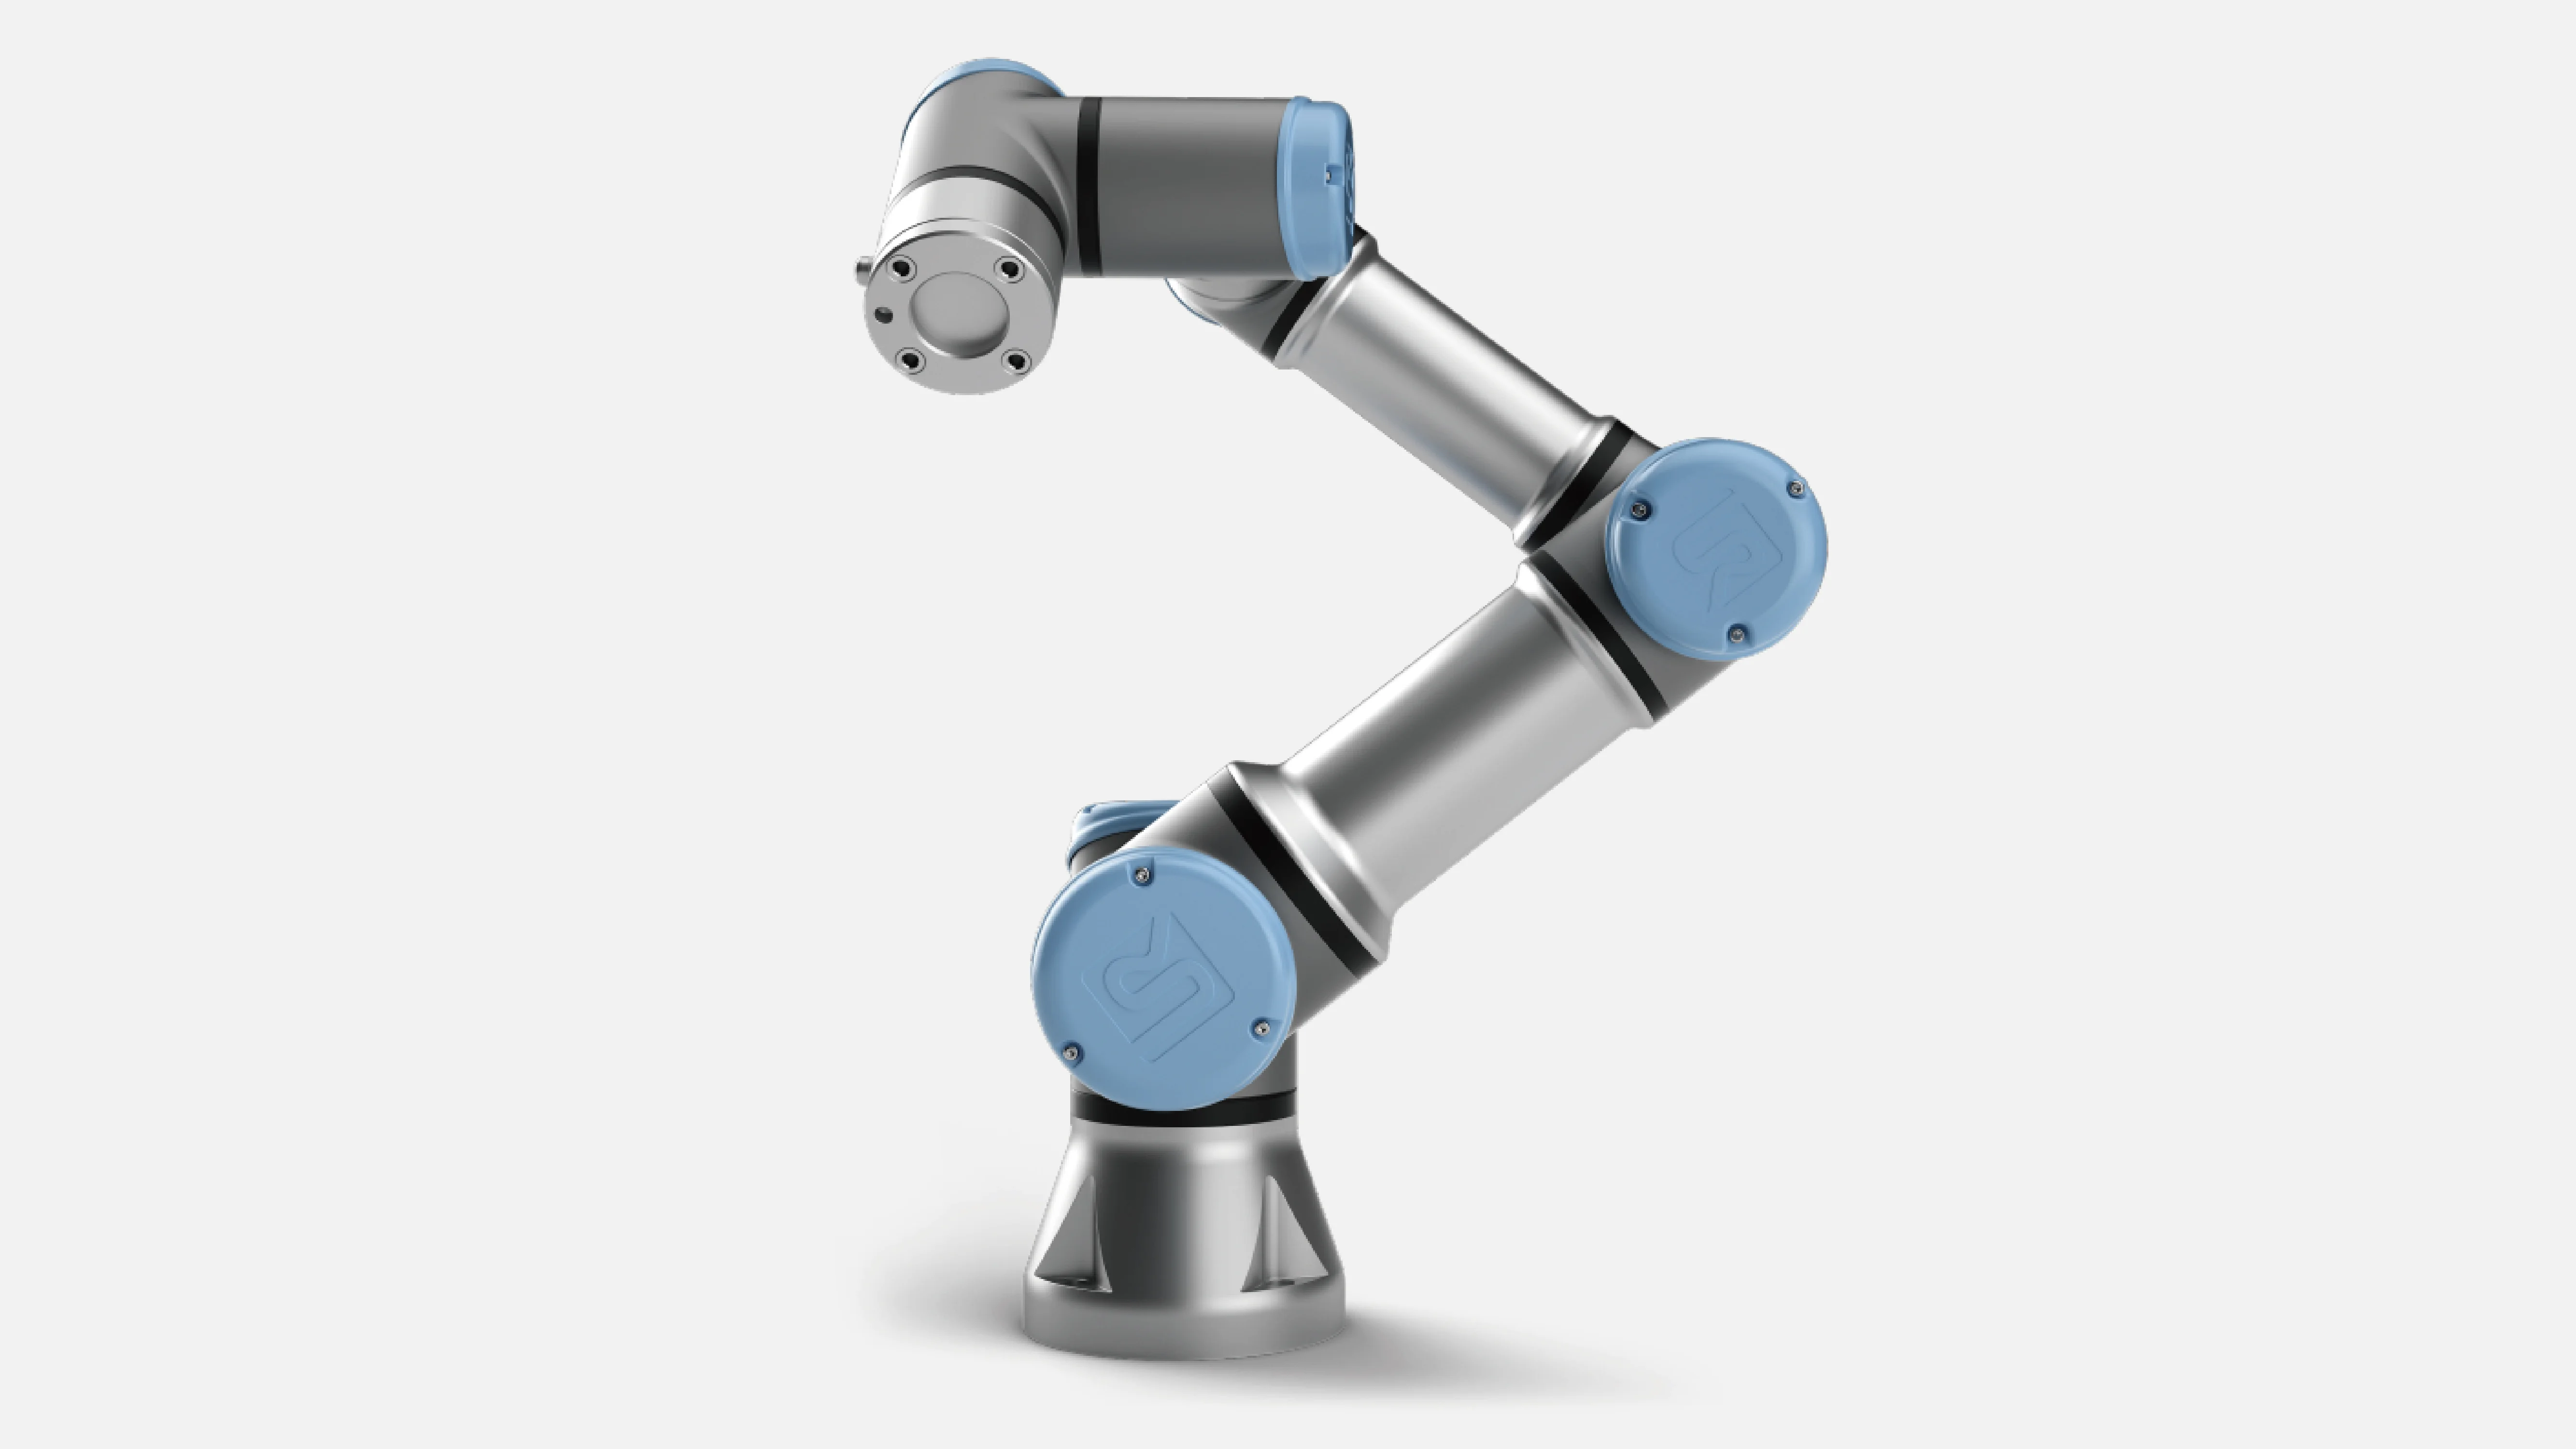
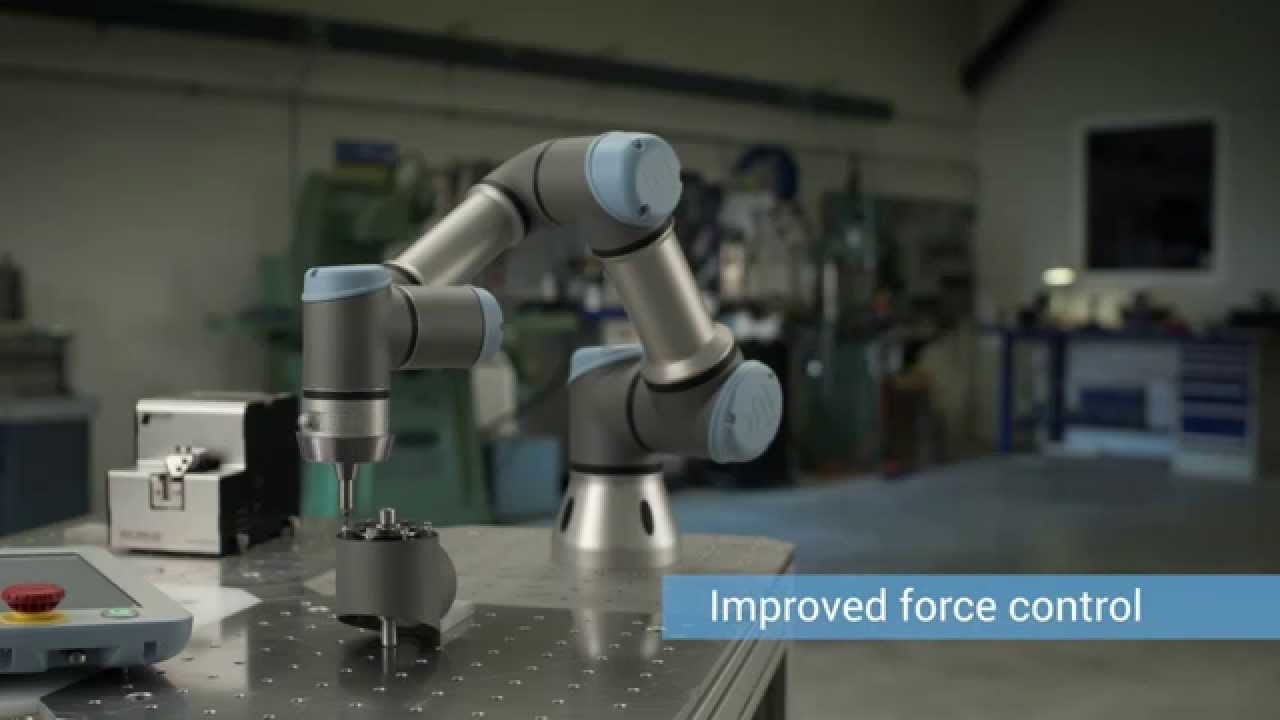
ユニバーサルロボット「UR3e」は e-Series 最小クラスの協働ロボットです。可搬重量 3kg、リーチ 500mm を備えたコンパクトかつ軽量な設計により、卓上作業や限られたスペースへの設置に適しています。また、繰り返し位置決め精度が±0.03mm と高く、精密組立、ねじ締め、ディスペンシング、検査工程などの自動化に最適です。先端軸の無限回転機能を備えており、連続的な回転作業にも対応しています。直感的なプログラミング操作と内蔵フォースセンサーで、導入や段取り替えが容易。多品種少量生産の現場で高い効果を発揮します。
解決できる課題
- 人手不足の解消
- 作業者負荷の軽減
- 高い繰り返し位置決め精度による品質のばらつき低減
- ねじ締め・ディスペンシング工程の効率
- 狭い作業スペースの自動化
- 多品種少量生産への対応
特長
1.人手不足の解消
部品の搬送、ピッキング、組立、検査などの単純反復作業を自動化し、作業者をより付加価値の高い業務へ配置できます。UR3e は組立やマテリアルハンドリング用途に適しています。
2. 品質のばらつき低減
高い繰り返し位置決め精度(±0.03mm)により、ねじ締めや精密組立作業の品質を安定化できます。
3. 狭い作業スペースの自動化
コンパクトで軽量なため、卓上や既存設備の限られたスペースにも導入しやすく、大規模なレイアウト変更が不要です。
4. 多品種少量生産への対応
プログラム変更や段取り替えが容易なため、製品の切り替えが頻繁な現場でも柔軟に運用できます。
5. 作業者負荷の軽減
繰り返し作業や細かな手作業をロボットに任せることで、疲労や作業ミスを低減し、労働環境の改善に貢献します。
6. ねじ締め・ディスペンシング工程の効率化
手首最終軸の無限回転機能により、ねじ締めや塗布作業など連続回転を伴う工程の生産性向上が期待できます。
用途
1.人手不足の解消
部品の搬送、ピッキング、組立、検査などの単純反復作業を自動化し、作業者をより付加価値の高い業務へ配置できます。UR3e は組立やマテリアルハンドリング用途に適しています。
2. 品質のばらつき低減
高い繰り返し位置決め精度(±0.03mm)により、ねじ締めや精密組立作業の品質を安定化できます。
3. 狭い作業スペースの自動化
コンパクトで軽量なため、卓上や既存設備の限られたスペースにも導入しやすく、大規模なレイアウト変更が不要です。
4. 多品種少量生産への対応
プログラム変更や段取り替えが容易なため、製品の切り替えが頻繁な現場でも柔軟に運用できます。
5. 作業者負荷の軽減
繰り返し作業や細かな手作業をロボットに任せることで、疲労や作業ミスを低減し、労働環境の改善に貢献します。
6. ねじ締め・ディスペンシング工程の効率化
手首最終軸の無限回転機能により、ねじ締めや塗布作業など連続回転を伴う工程の生産性向上が期待できます。
仕様
| 項目 | 仕様 |
|---|---|
| ロボットタイプ | 6 軸協働ロボット |
| 可搬重量 | 3kg |
| リーチ | 500mm(現行モデル UR3e-540 は 540mm) |
| 繰返し位置決め精度 | ±0.03mm |
| 最大 TCP 速度 | 3m/s |
| 本体重量 | 11.2kg |
| 設置面積 | φ128mm |
| 保護等級 | IP54 |
| 動作温度 | 0~50℃ |
| 騒音レベル | 60dB(A)以下 |
| 電源 | AC100~240V |
| 力覚センサー測定範囲 | 30N |
| トルクセンサー測定範囲 | 10Nm |
| 力覚分解能 | 2N |
| トルク分解能 | 0.1Nm |
| 安全機能 | 17 種類の安全機能搭載 |
| 特殊機能 | 手首第 3 軸無限回転機能 |
| ティーチング方式 | PolyScope タッチパネル操作 |