協働ロボットソフトウェア「PolyScope X」|ユニバーサルロボット
協働ロボットの導入や運用を簡単にする統合自動化プラットフォーム
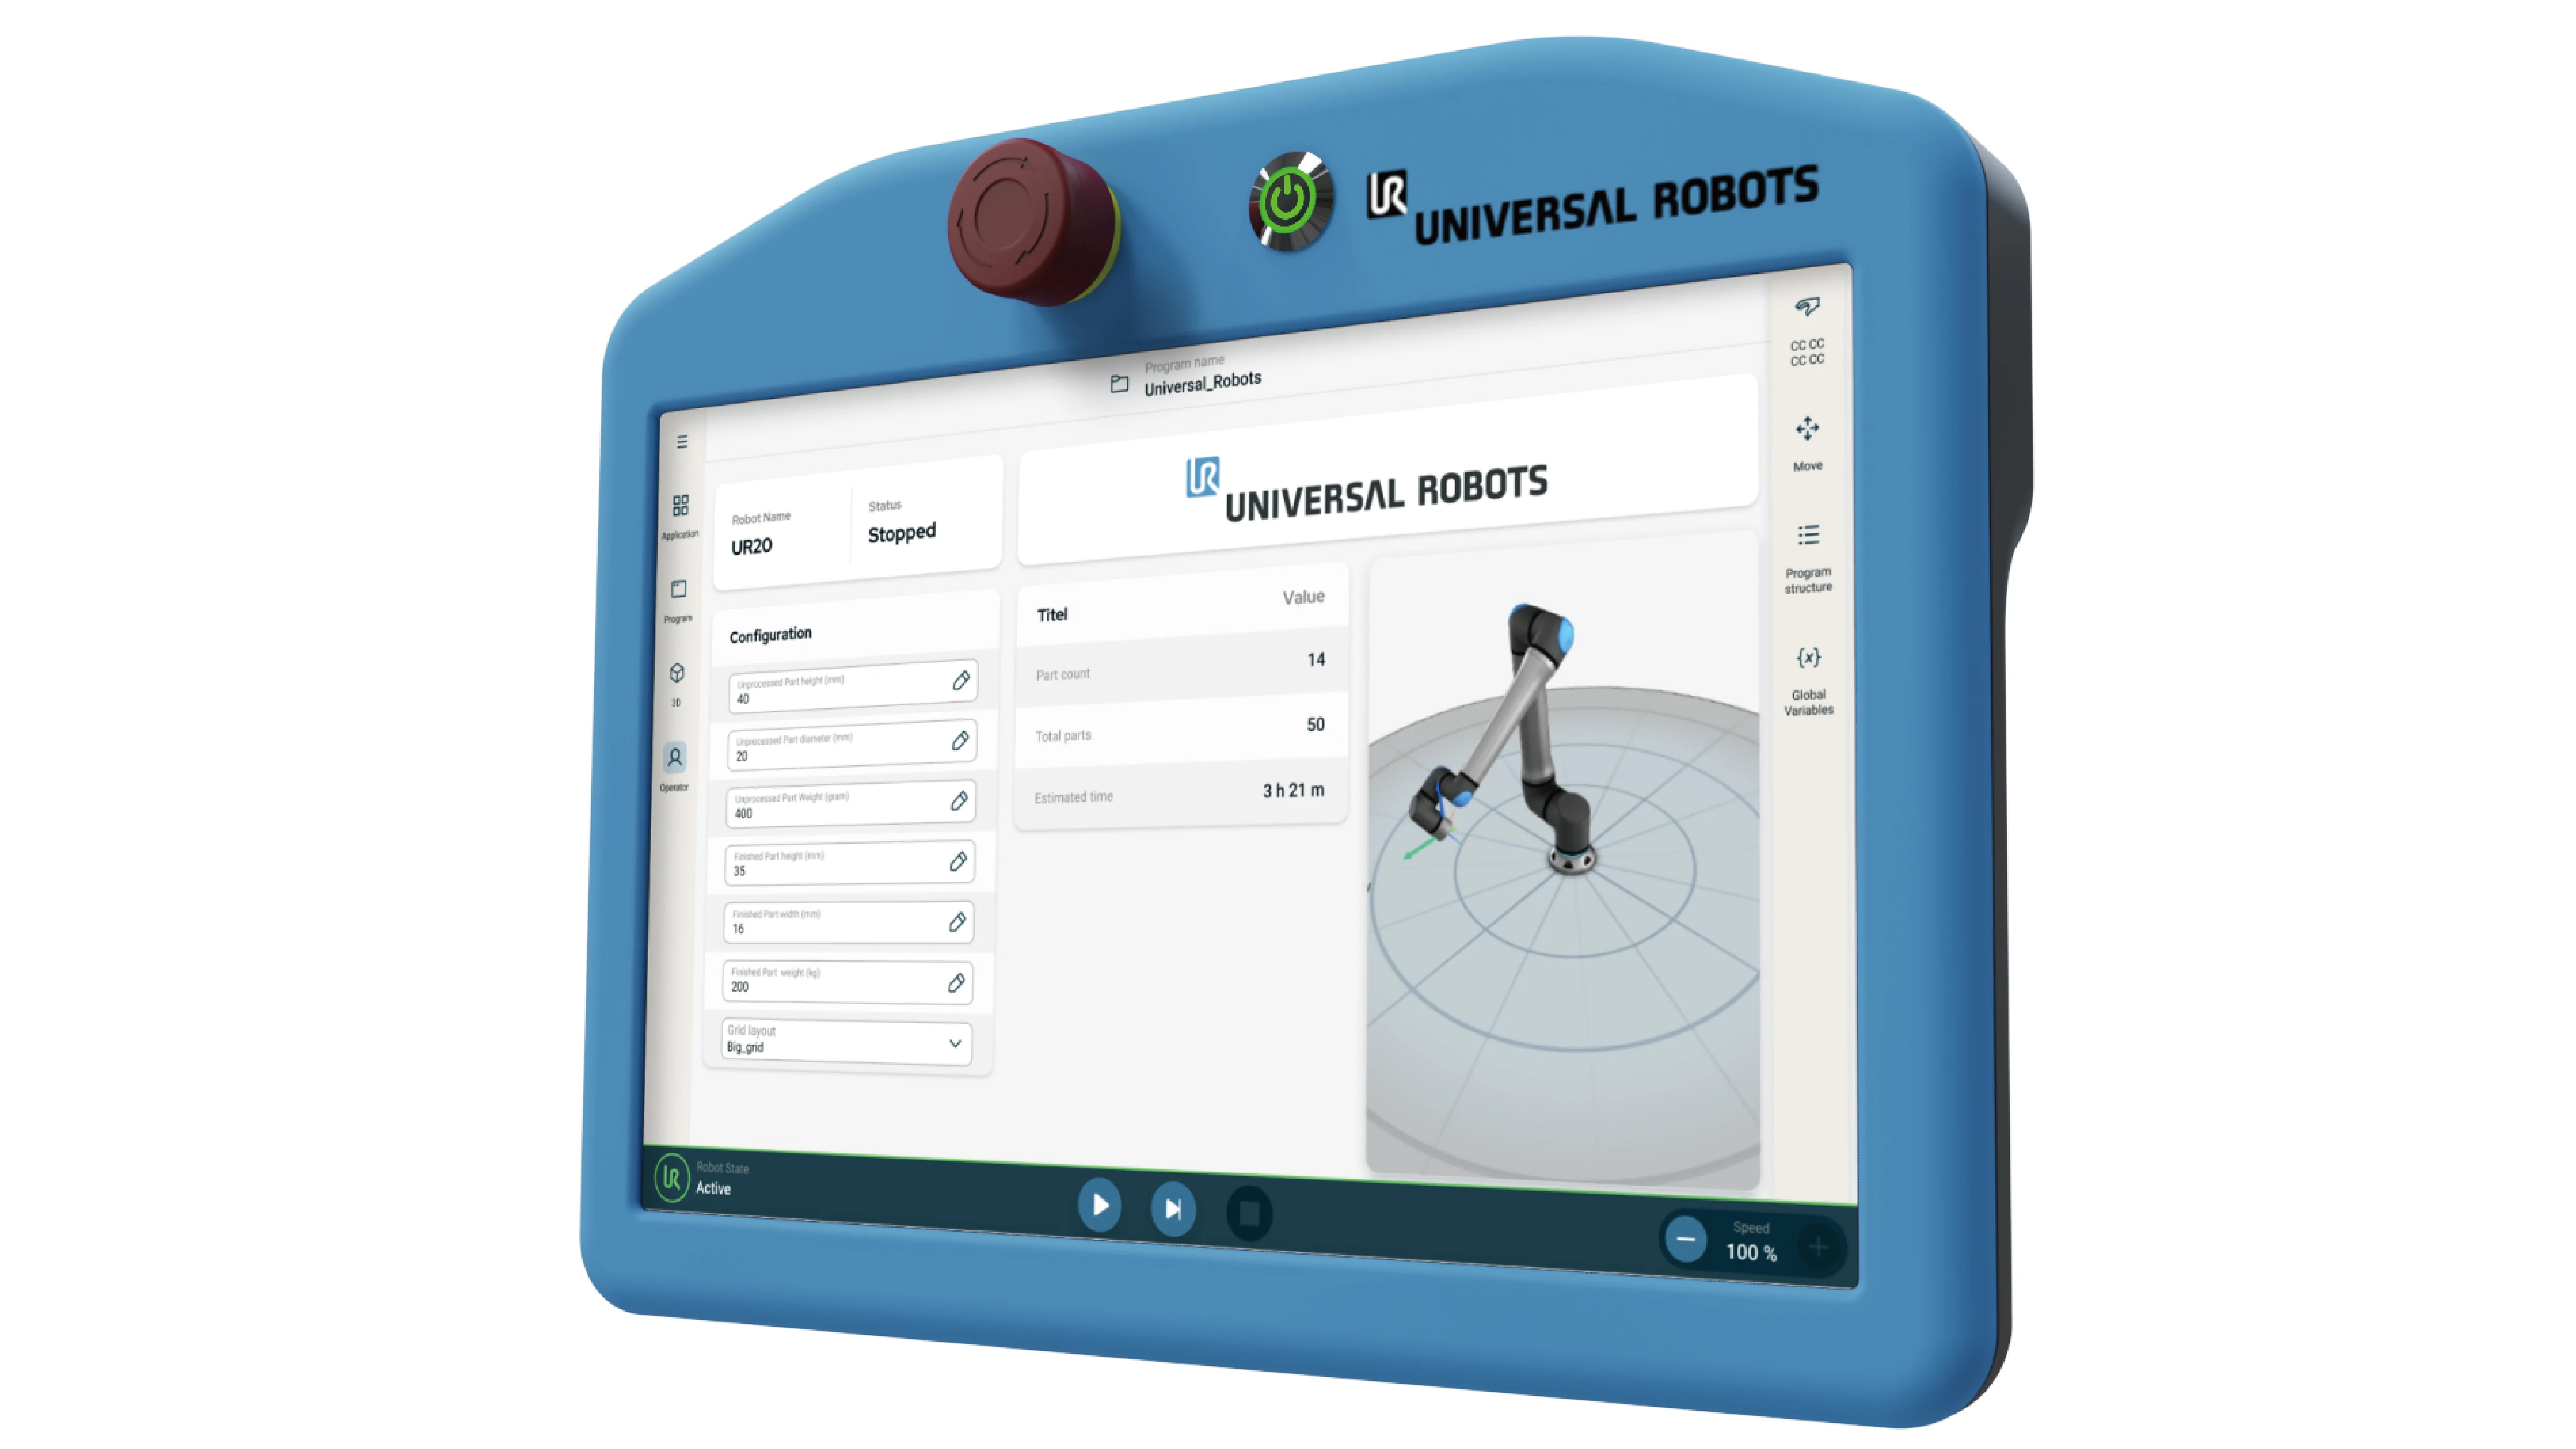
協働ロボットソフトウェア「PolyScope X」は、次世代のロボット操作・プログラミングプラットフォームとして、シンプルなピック&プレースから高度なモーション制御まで対応し、協働ロボット導入時の『人材不足』『設定変更の手間』『保守負荷』『生産性不足』を解決、誰でも使いやすい自動化環境を実現するソフトウェアです。
従来の「PolyScope 5」から大幅に仕様が刷新され、モダンな Web ベース技術が採用されました。これにより、開発性・拡張性・操作性が向上し、より複雑な自動化アプリケーションへの対応が可能になっています。
解決できる課題
- 難しいロボット操作の専門技術者が必要
- 品種変更や段取り替えに時間がかかる
- 複数ロボットの管理が煩雑
- 周辺機器との連携が難しい
- プログラムの保守・デバッグが大変
- 生産性が上がらない
- ロボット導入までに時間がかかる
特長
1. 直感的なユーザーインターフェース
初心者でも短期間で習得しやすい設計。必要な機能だけを段階的に表示する「Progressive Disclosure(段階的情報開示)」を採用しています。
2. 高度なプログラミング機能
モジュール化や関数化に対応し、プログラムの再利用や保守が容易。複雑な自動化プロセスの構築が可能です。
3. オフラインプログラミング
ブラウザ対応デバイスから、プログラム作成・編集が可能です。PC やタブレットを利用して事前準備ができます。
4. シームレスな統合
PLC、ビジョンシステム、周辺機器、IT/OT システムとの連携が強化され、単一プラットフォーム上で管理できます。
5. 生産性向上
OptiMove 機能により動作の最適化やサイクルタイム短縮を実現。応答速度向上と不要な停止の削減に貢献します。
6. プログラム移行の簡素化
プログラムやアプリケーションを単一ファイルとしてエクスポート/インポート可能なため、ロボット間での移植が容易です。
用途
- トレーへの整列、工作機械へのワーク投入・取り出し、部品仕分けなどの搬送・ピック&プレース
- ネジ締め、部品組立、圧入作業、精密部品の組付けといった組み立て作業
- 外観検査、画像認識検査、寸法測定、良品・不良品の選別など、ビジョンシステムと連携し、検査自動化
- CNC 旋盤、マシニングセンタ、プレス機、射出成形機などへのマシンディングを自動化し、夜間運転にも対応
- 物流、食品、製造業で広く利用されているパレタイジング・箱詰めなど
- PolyScopeXの高度なモーション制御機能を活用した、溶接・塗装・研磨
- AI画像認識を活用した自動化で自律的な作業判断が可能
- 自動車部品、電子部品・半導体、食品・飲料、医療機器、金属加工、物流・倉庫業務など多種多様な分野で活躍
仕様
| 項目 | 仕様 |
|---|---|
| 操作性 | タッチ操作対応 GUI、直感的なユーザーインターフェース |
| プログラミング方式 | グラフィカルなノードベースプログラミング+関数・モジュール化対応 |
| オフラインプログラミング | 対応(ブラウザベース) |
| 対応端末 | PC、タブレット、ブラウザ対応端末 |
| プログラム移植 | エクスポート/インポート機能搭載 |
| プログラム管理 | 複数ノードのコピー&ペースト、モジュール化、関数化 |
| デバッグ支援 | カラーノード表示による可視化、エラー箇所特定支援 |
| モーション制御 | OptiMove による速度・加速度・軌道最適化 |
| 座標管理 | World-Centric View 対応、再ティーチング工数削減 |
| SmartSkills | 高精度位置決めや高度動作を簡単設定可能 |
| システム連携 | PLC、ビジョンシステム、MES、ERP、IT システム連携対応 |
| API 対応 | URCaps、標準 API、外部通信インターフェース対応 |
| AI 対応 | AI Accelerator による AI 画像認識・ランダムピッキングなどに対応 |
| 安全機能 | PFL(Power and Force Limit)、安全位置・姿勢制限、速度監視、安全ゾーン設定 |
| 開発環境 | Angular、TypeScript、Docker、ROS2 ベースの次世代アーキテクチャ |