全方位スカラロボット「YK-TW」|ヤマハロボット
真下まで届く全方位動作。高速・高精度と省スペースを両立
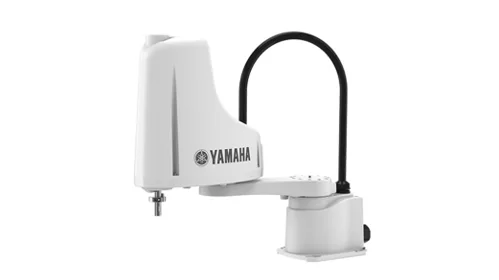
YK-TW は、天吊り構造と広いアーム旋回角度により、ロボット真下を含む広範囲へアクセスできる全方位スカラロボットです。アーム長 350mm/500mm、最大可搬質量 5kg をラインアップ。アンダーパス動作による自由度の高いレイアウトと、高速・高精度な位置決めを両立し、組立や搬送などの自動化設備の小型化、タクトタイム短縮、生産性向上に貢献します。
解決できる課題
- ロボットの動作範囲によるデッドスペースを減らしたい
- 設備・自動化ラインをよりコンパクトにしたい
- 狭いスペースでも高速な搬送・組立を自動化したい
- 搬送や組立工程のタクトタイムを短縮したい
- 高精度な位置決めが必要な組立工程を自動化したい
- 重量のあるツールやワークにも対応したい
- ロボット設置用の大型架台や設備高さを抑えたい
特長
1.真下までアクセスできる全方位動作
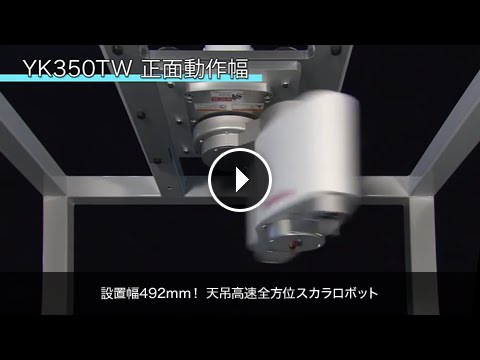
天吊り構造と広いアーム旋回角度により、YK500TW ではロボット下方 φ1,000mm の全領域へアクセス可能。先端が本体真下を通過するアンダーパス動作にも対応し、パレットやコンベアを自由に配置できます
2.高速動作でタクトタイムを短縮
第 2 アームが第1アームの下を通過できる構造により、ポイント間を効率的な経路で移動。YK500TW は、1kg 搬送時の標準サイクルタイム 0.29 秒を実現しています。※水平 300mm・垂直 25mm 往復、粗位置決めアーチ動作時。
3.高精度な位置決めに対応
軽量・高剛性アームと最適化された重量バランスにより、高速性と位置決め精度を両立。XY 軸の繰り返し位置決め精度は YK350TW で±0.01mm、YK500TW で±0.015mm です。
4.最大 5kg の可搬質量
標準仕様では YK350TW、YK500TW ともに最大 5kg まで対応。比較的重量のあるワークや先端ツールを使用する工程にも適用できます。
5.省スペースな設備設計
YK500TW は全高 392mm、本体質量 27kg。さらに設置幅 492mm で、パラレルリンクロボットのような大掛かりな架台を抑え、狭小スペースへの設置にも対応します。
6.耐環境性に優れたレゾルバを採用
位置検出には磁気式のレゾルバを採用。電子部品や光学素子を使用しないシンプルな構造で、耐環境性と信頼性に配慮しています。
主な仕様
| 型番 | YK350TW | YK500TW |
|---|---|---|
| アーム長 | 350mm | 500mm |
| X 軸アーム長 | 175mm | 250mm |
| Y 軸アーム長 | 175mm | 250mm |
| X・Y 軸回転範囲 | ±225° | ±225° |
| Z 軸ストローク | 130mm | 130mm |
| R 軸回転範囲 | ±720° | ±720° |
| 最大可搬質量 | 5kg | 5kg |
| 標準サイクルタイム※ | 0.32 秒 | 0.29 秒 |
| XY 軸繰り返し位置決め精度 | ±0.01mm | ±0.015mm |
| Z 軸繰り返し位置決め精度 | ±0.01mm | ±0.01mm |
| R 軸繰り返し位置決め精度 | ±0.01° | ±0.01° |
| XY 軸合成最高速度 | 5.6m/sec | 6.8m/sec |
| Z 軸最高速度 | 1.5m/sec | 1.5m/sec |
| R 軸最高速度 | 3,000°/sec | 3,000°/sec |
| ユーザ配線 | 0.15sq×8 本 | 0.15sq×8 本 |
| ユーザ配管 | φ6×2 | φ6×2 |
| 本体質量 | 26kg | 27kg |
| ロボットケーブル | 標準 3.5m/オプション 5m・10m | 標準 3.5m/オプション 5m・10m |
※標準サイクルタイムは水平方向 300mm、垂直方向 25mm 往復、1kg 搬送、粗位置決めアーチ動作時。